


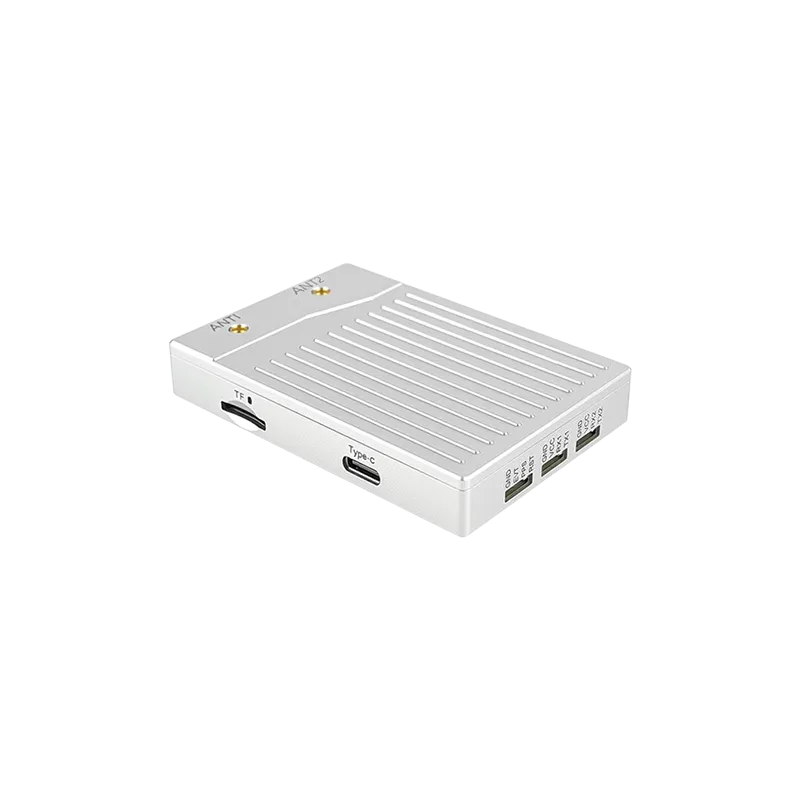
Umfassender Leitfaden zur Implementierung der Echtzeit-Kinematiktechnologie für Robotersysteme der nächsten Generation.
Einführung in die Hochpräzisionsrobotik
Die Landschaft der modernen Automatisierung durchläuft einen radikalen Wandel, getrieben durch die Nachfrage nach subdezimeterreicher Genauigkeit in der Navigation. Im Zentrum dieser Revolution steht der RTK GNSS-Empfänger für Robotik, eine spezialisierte Hardwarelösung, die die Beschränkungen traditioneller globaler Positionierungssysteme überwindet. Standard-GNSS-Lösungen bieten oft eine Genauigkeit innerhalb weniger Meter, was für Smartphones oder allgemeine Fahrzeugnavigation ausreicht. Für einen autonomen Rasenmäher, einen Lieferroboter oder einen Präzisionstraktor in der Landwirtschaft kann eine Fehlermarge von nur einem halben Meter jedoch zu katastrophalen Ausfallen oder erheblicher betrieblicher Ineffizienz führen.
Durch den Einsatz von Real-Time Kinematic (RTK)-Technologie können Robotiker eine Zentimeter-Lokalisierung erreichen. Diese Präzision ist nicht nur ein Luxus; Es ist die grundlegende Voraussetzung für Roboter, die mit komplexen Umgebungen interagieren, vordefinierte Wege mit chirurgischer Genauigkeit folgen und Sicherheitsprotokolle in menschenbewohnten Gebieten einhalten müssen. In diesem Leitfaden beleuchten wir die komplexen Mechaniken, Implementierungsstrategien und professionellen Lösungen, die eine hochpräzise Positionierung für jede Roboterplattform ermöglichen.
Die Mechanik der RTK GNSS-Technologie
Die Echtzeit-Kinematiktechnologie funktioniert, indem sie die Phase der Trägerwelle des Satellitensignals analysiert, nicht nur den Informationsgehalt des Signals. Um dies zu erreichen, benötigt ein RTK-GNSS-Empfänger für Robotik zwei Hauptkomponenten: eine Basisstation und einen Rover. Die Basisstation befindet sich an einem bekannten, vermessenen Ort. Es überwacht die Satellitensignale und berechnet die durch atmosphärischen Verzögerungen und Orbitalschwankungen verursachten Fehler. Diese Korrekturen werden dann in Echtzeit an das am Roboter montierte "Rover"-Modul übertragen.
Der Rover kombiniert seine eigenen Satellitenbeobachtungen mit den Daten der Basisstation, um die Trägerphasen-Integer-Ambiguität zu lösen. Dieser Prozess ermöglicht es dem System, die relative Position des Roboters zur Basisstation mit einer Genauigkeit von 1 bis 2 Zentimetern zu bestimmen. Moderne Empfänger unterstützen oft mehrere Konstellationen, darunter GPS, GLONASS, Galileo und Beidou, wodurch sichergestellt wird, dass der Roboter selbst in herausfordernden Umgebungen, in denen einige Satelliten verdeckt sind, eine hohe Positionierungsintegrität behält.
Darüber hinaus hat die Integration von Mehrfrequenzbändern (L1, L2 und L5) die "Zeit bis zur ersten Fixierung" (TTFF) erheblich reduziert. Das bedeutet, dass Roboter ihre hochpräzisen Navigationszustände schneller als je zuvor initialisieren können. Für professionelle Entwickler ist das Verständnis dieser Trägerphasen-Dynamik unerlässlich, wenn Hardware ausgewählt wird, die unter unterschiedlichen ionosphärischen Bedingungen und in unterschiedlichen geografischen Regionen zuverlässig arbeiten muss.
Integration von RTK-Empfängern in robotische Plattformen
Die erfolgreiche Integration eines RTK-GNSS-Empfängers für Robotik geht über das bloße Einstecken eines Moduls hinaus. Es erfordert eine sorgfältige Überlegung der Hardware-Schnittstelle, der Datenprotokolle und der physischen Montage. Die meisten professionellen RTK-Module verwenden standardisierte Protokolle wie NMEA 0183 für die Positionsausgabe und RTCM 3.x für die Korrekturdateneingabe. Entwickler müssen sicherstellen, dass ihre Fluglotsen oder Bordcomputer (wie ROS-basierte Systeme) so konfiguriert sind, dass sie diese hochfrequenten Datenströme verarbeiten.
Elektromagnetische Störungen (EMI) sind ein weiterer entscheidender Faktor. Roboter sind oft mit Motoren, Hochgeschwindigkeitsprozessoren und drahtlosen Sendern ausgestattet, die alle Rauschen erzeugen können, die schwache Satellitensignale stören. Die Verwendung hochwertiger, abgeschirmter Antennen und deren Abstand von Störungsquellen zu platzieren, ist entscheidend. Viele Ingenieure entscheiden sich für integrierte Module, die Antenne und Empfänger kombinieren, um den Signalverlust durch Koaxialkabel zu minimieren.
Die Kommunikationslatenz zwischen der Basisstation und dem Rover muss ebenfalls minimiert werden. Unabhängig davon, ob UHF-Funkverbindungen oder NTRIP (Networked Transport of RTCM via Internet Protocol) verwendet werden, sollte die Verzögerung beim Empfang von Korrekturdaten unter 1–2 Sekunden bleiben, um den RTK-Status "Fixed" aufrechtzuerhalten. Wenn die Verbindung unterbrochen wird, könnte der Empfänger in einen "Float"-Zustand zurückkehren, in dem die Genauigkeit auf Dezimeterwerte absinkt und der autonome Betrieb des Roboters möglicherweise gestoppt wird.
Umweltherausforderungen meistern
Eine der größten Hürden für jeden RTK-GNSS-Empfänger für Robotik ist der "urbane Canyon"-Effekt. Hochhäuser, dichtes Laub und große Metallstrukturen können Satellitensignale reflektieren und so Mehrwege-Interferenzen verursachen. Dies führt dazu, dass der Empfänger eine Position basierend auf einem längeren Signal berechnet, was zu Fehlern führt. Um dem entgegenzuwirken, setzen fortschrittliche Empfänger auf ausgeklügelte Multipath-Ablehnungsalgorithmen und nutzen "All-Constellation"-Tracking, um die Anzahl der sichtbaren Satelliten zu maximieren.
In Szenarien, in denen GNSS-Signale vollständig blockiert sind, wie etwa in Innenräumen oder unter schweren Tunneln, verwenden hochwertige Robotersysteme häufig Sensorfusion. Dies beinhaltet die Kombination von RTK-Daten mit Inertial Measurement Units (IMUs), Radodometrie oder LiDAR. Durch die Verwendung eines Kalman-Filters kann der Roboter während kurzer GNSS-Ausfälle eine genaue Positionsschätzung erhalten. Dieser hybride Ansatz stellt sicher, dass die hochpräzisen Daten, die vom RTK-Empfänger bereitgestellt werden, voll ausgeschöpft werden, während gleichzeitig ein Rückfallmechanismus für den totalen Signalverlust erhalten bleibt.
Auch die Wetterbedingungen spielen eine Rolle. Während GNSS-Signale im Allgemeinen widerstandsfähig gegen Regen und Nebel sind, können extreme atmosphärische Bedingungen die Ausbreitung des Signals durch die Troposphäre beeinflussen. Moderne RTK-Algorithmen sind darauf ausgelegt, diese Variablen auszugleichen, aber Nutzer sollten sich bewusst sein, dass die stabilste Leistung immer mit einer klaren, ungehinderten Sicht auf den Himmel erreicht wird.
Wichtige Anwendungen in der modernen Industrie
Die Anwendung des RTK-GNSS-Empfängers für die Robotik erstreckt sich über mehrere hochriskante Branchen. In der Präzisionslandwirtschaft nutzen autonome Traktoren und Drohnen RTK, um Samen und Düngemittel mit Zentimetergenauigkeit zu säen, wodurch Abfall reduziert und die Ernteerträge maximiert werden. Diese Systeme können jahrelang denselben Weg mit nahezu keiner Abweichung verfolgen – eine Leistung, die mit manueller Lenkung oder Standard-GPS unmöglich ist.
Im Bereich Logistik und Lieferung verlassen sich Last-Mile-Lieferroboter auf RTK, um enge Gehwege zu navigieren und bestimmte Kundentüren zu erreichen, ohne mit Hindernissen zu kollidieren. Ähnlich können autonome Rover für geodätische Vermessung und Bauweise Standorte kartieren und die Ausrichtung von Strukturen mit professioneller Präzision überprüfen, wodurch die Arbeitskosten und die Zeit traditioneller Vermessungsmethoden erheblich reduziert werden.
Darüber hinaus hat der Aufstieg autonomer robotischer Rasenmäher die RTK-Technologie auf den Verbrauchermarkt gebracht. Im Gegensatz zu älteren Modellen, die vergrabene Grenzdrähte erforderten, können RTK-fähige Mäher über virtuelle Grenzen programmiert werden, was flexible Gartenverwaltung und perfekte Mähmuster ermöglicht. Dieser Übergang zeigt, wie hochpräzise GNSS-Hardware für alltägliche Anwendungen immer zugänglicher und robuster wird.
Warum wählen Sie Yonghao für Ihre GNSS-Bedürfnisse in der Robotik
Bei Yonghao spezialisieren wir uns auf die Bereitstellung modernster Positionierungslösungen, die auf die anspruchsvollsten autonomen Projekte zugeschnitten sind. Unsere Expertise in GNSS-Technologie ermöglicht es uns, leistungsstarke Hardware herzustellen, die den Anforderungen des industriellen Einsatzes standhält. Egal, ob Sie eine kleine Forschungsdrohne oder eine Flotte schwerer autonomer Fahrzeuge bauen – unser RTK GNSS-Empfänger für Robotik ist darauf ausgelegt, eine konstante, zentimeterweite Genauigkeit zu liefern.
Unser Produktportfolio umfasst die renommierten UM980- und ZED-F9P-kompatiblen Module, die Industriestandards für hochpräzise Lokalisierung sind. Diese Module verfügen über Multiband- und Multi-Konstellations-Unterstützung, sodass Ihr Roboter auch in herausfordernden Umgebungen stabil bleibt. Wir bieten außerdem spezialisierte RTK-GNSS-Antennen an, die eine überlegene Verstärkung und Mehrwege-Unterdrückung bieten.
Der Vorteil von Yonghao liegt in unserem Engagement für Zuverlässigkeit und technischen Support. Wir verstehen die Komplexität der robotischen Integration und unser Team widmet sich der Bereitstellung der Dokumentation und Anpassungsdienste, die Ihnen zum Erfolg verhelfen. Von Anti-Jamming-Systemen bis hin zu integrierten Antennenmodulen sind unsere Lösungen darauf ausgelegt, die nächste Generation autonomer Systeme zu stärken.
Häufig gestellte Fragen
F1: Wie verbessert ein RTK GNSS-Empfänger für Robotik die autonome Navigation?
Es ermöglicht eine Positionsgenauigkeit auf Zentimeterebene durch Echtzeitkorrekturen von einer Basisstation, sodass Roboter präzise Pfade folgen und sicher mit ihrer Umgebung interagieren können.
F2: Kann ich einen RTK GNSS-Empfänger für Robotik in städtischen Gebieten verwenden?
Ja, allerdings hängt die Leistung von der Sichtbarkeit des Signals ab. Moderne Multi-Konstellation-Empfänger aus Yonghao sind mit Multipath-Ablehnung konstruiert, um Stabilität in städtischen Umgebungen zu gewährleisten.
F3: Was ist der Unterschied zwischen dem Status "Float" und "Fixed" in einem RTK GNSS-Empfänger für Robotik?
"Fixierter" Status bedeutet, dass der Empfänger die Trägerphasen-Ambiguität gelöst und eine Genauigkeit auf Zentimeterebene erreicht hat, während "Float" anzeigt, dass das System noch berechnet und die Genauigkeit typischerweise im Dezimeterbereich liegt.
F4: Benötigt der RTK GNSS-Empfänger für Robotik eine ständige Internetverbindung?
Wenn Sie NTRIP für Korrekturen verwenden, ist eine Internetverbindung erforderlich. Alternativ können Sie eine lokale Basisstation mit UHF-Funkverbindung für Gebiete ohne Mobilfunkempfang verwenden.
F5: Wie wähle ich den richtigen RTK-GNSS-Empfänger für Robotik für mein Projekt aus?
Berücksichtigen Sie Faktoren wie die Anzahl der unterstützten Konstellationen, Frequenzbänder (L1/L2/L5), Stromverbrauch, Schnittstellenkompatibilität und ob Sie eine integrierte Antenne benötigen.
Bereit, Ihre Robotikpräzision zu verbessern?
Entdecken Sie noch heute das gesamte Spektrum der hochpräzisen GNSS-Module und -Antennen von Yonghao. Unsere Experten sind bereit, Ihnen zu helfen, die perfekte Lösung für Ihre autonome Anwendung zu finden.